Công nghệ ROBO-HI
BẮT ĐẦU KHÁM PHÁ ↓Sự chuyển đổi mô hình tiếp theo: Tự động hóa hoàn toàn tại hiện trường
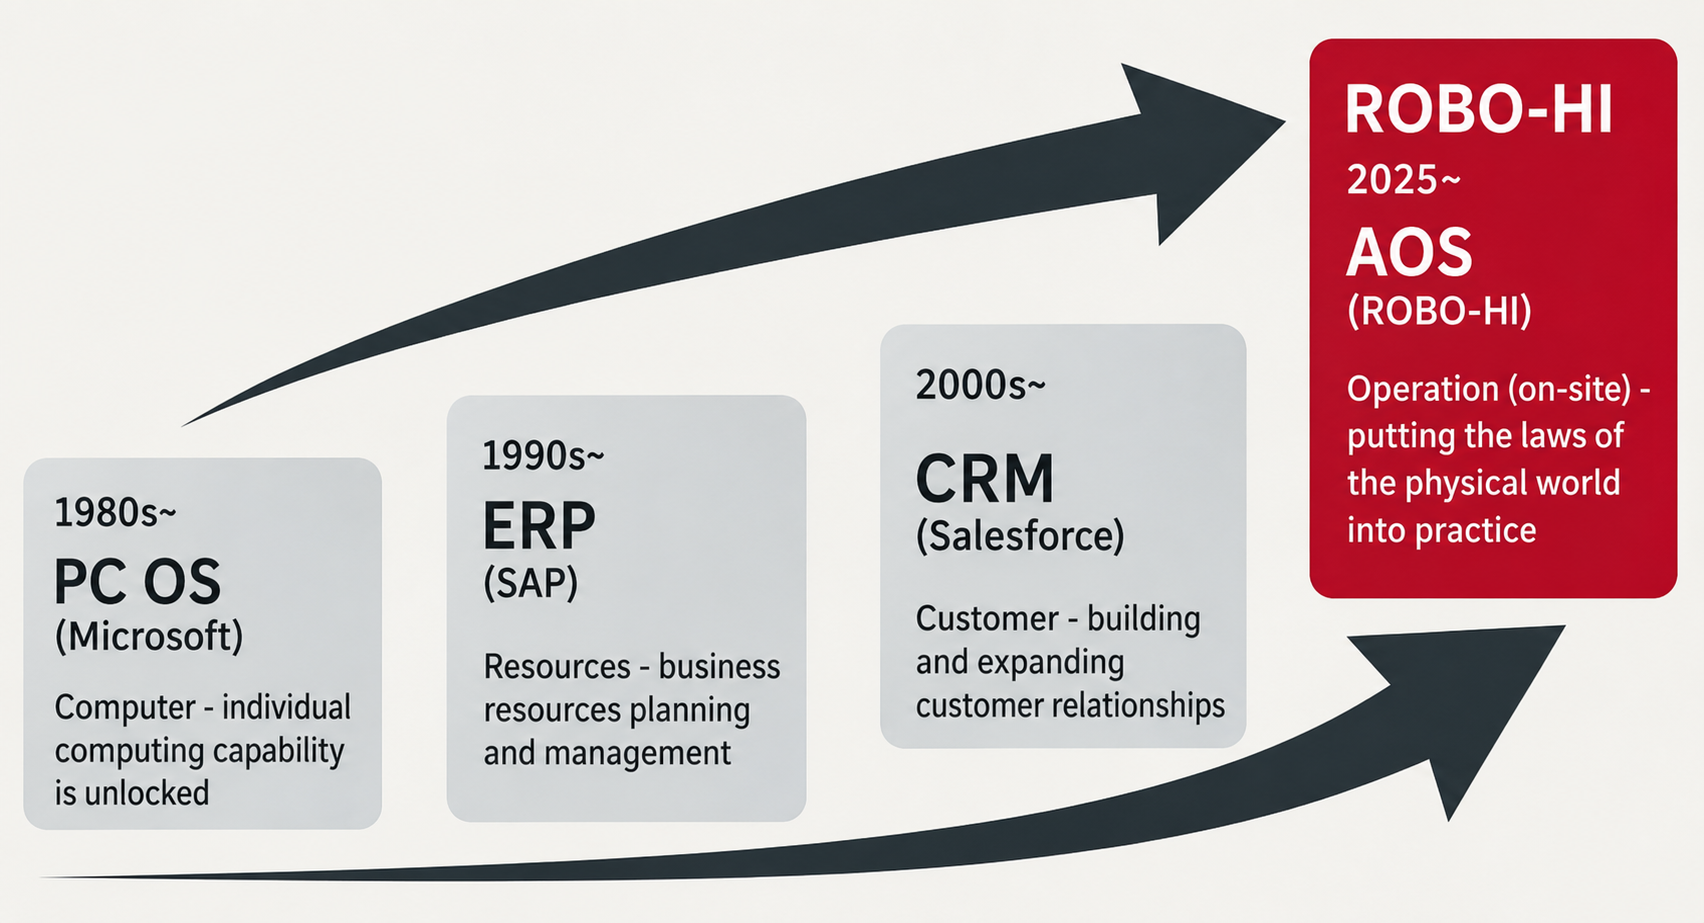
Chuyển đổi mô hình: Từ công cụ đến tự thực hiện
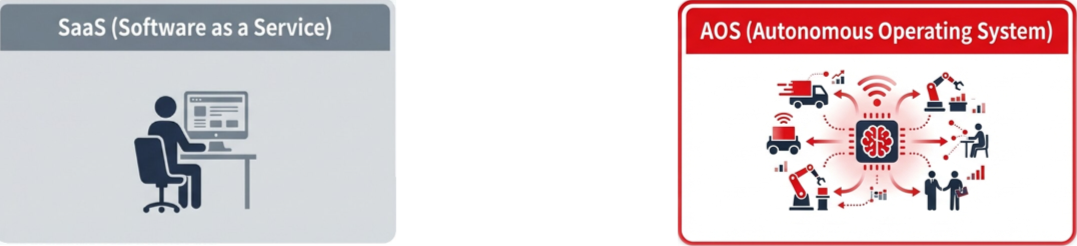
"Công cụ giúp tối ưu hóa công việc của con người"
Nếu người sử dụng không thao tác, không quyết định, không hành động, thì sẽ không có gì xảy ra.
"Hệ thống hoàn thành công việc mà không cần sự can thiệp của con người"
Hệ thống tự đưa ra quyết định, điều khiển thế giới vật lý (người/máy móc và thiết bị) và tạo ra kết quả.
Định nghĩa lại robot và giới hạn của "hoàn thành độc lập"
Những thách thức của mô hình truyền thống xử lý mọi thứ bằng robot.

Sự chuyển đổi mô hình: Kiến trúc não bộ phân tán
Kiểm soát lại giữa não bộ đám mây và tiểu não biên
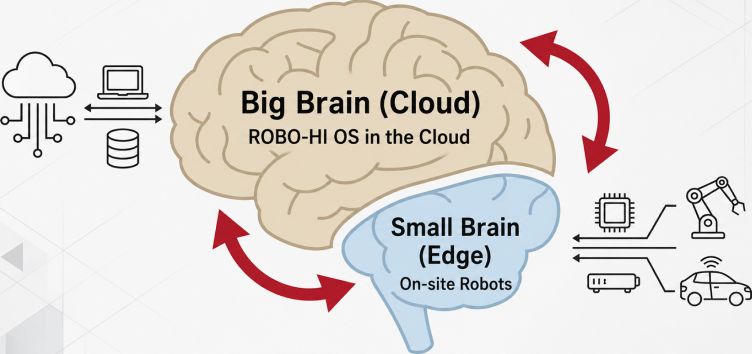
Chúng tôi cung cấp một hệ thống toàn diện kết nối giữa đám mây và hiện trường, không chỉ là những robot độc lập như trước đây.
Đại não: "ROBO-HI OS" chỉ huy toàn bộ
Nhà chỉ huy của dàn nhạc đảm nhận tính toán và phán đoán nâng cao trên đám mây
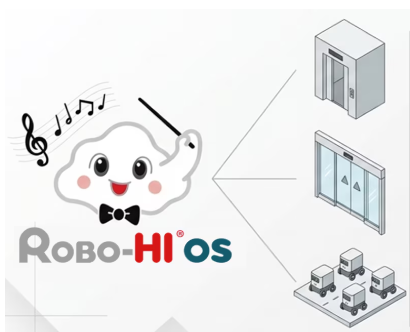
Role: Vai trò: Hành động như một nhạc trưởng của dàn nhạc, đưa ra các chỉ dẫn chi tiết cho robot.
Compute: Xử lý: Tính toán và phán đoán nâng cao, kết nối với cơ sở hạ tầng của cơ sở (thang máy, cửa tự động, v.v.)
Deployment: Triển khai: Triển khai phần mềm di chuyển tự động "IZAC" đã được phát triển trong 25 năm lên đám mây.
Tiểu não: "Robot vật lý" phản ứng ngay lập tức tại hiện trường.
Điều khiển thời gian thực và hành động vật lý mà không cho phép độ trễ.
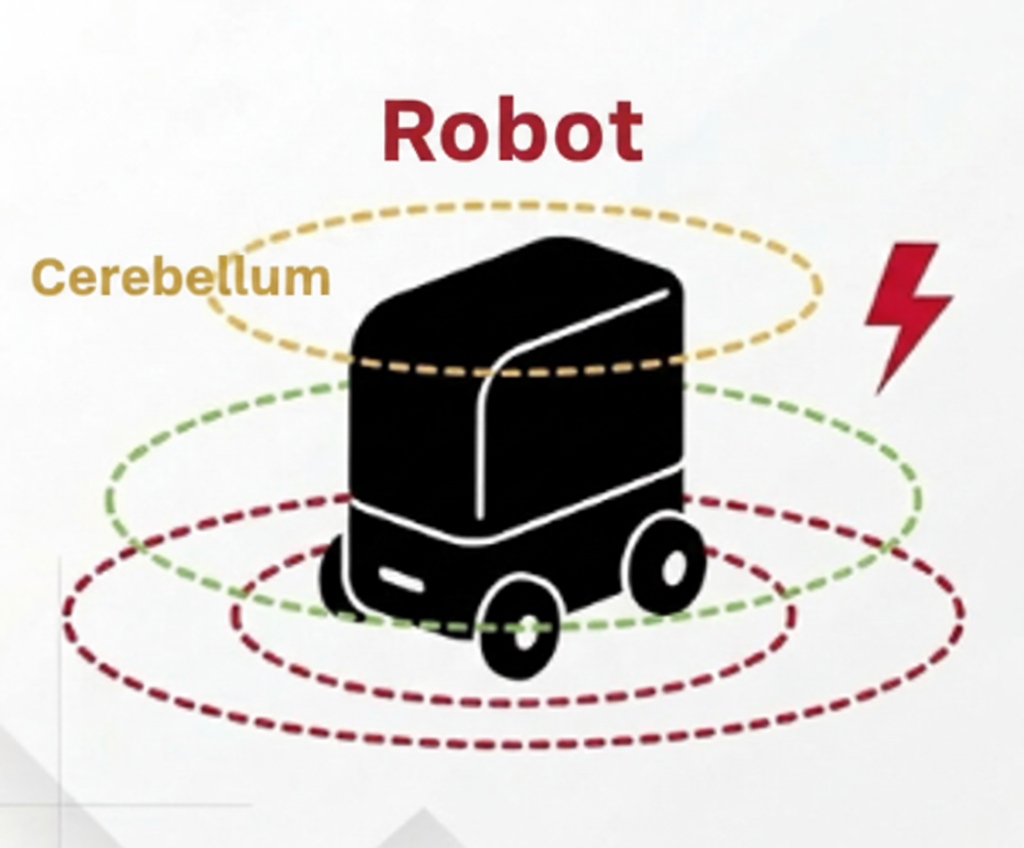
Role: Vai trò: Thực hiện phán đoán và hành động ngay lập tức.
Compute: Xử lý: Điều khiển thời gian thực không cho phép độ trễ.
Structure: Cấu trúc: Cảm biến, bộ truyền động và nền tảng xử lý biên tại hiện trường.
Đội ngũ thực thi tại hiện trường được điều khiển tối ưu từ xa.
Lợi ích vượt trội từ kiến trúc phân tán.
Đám mây vượt qua các rào cản vật lý và an ninh.
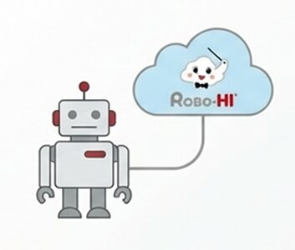
Sử dụng phần cứng giá rẻ.
Có thể triển khai ngay cả với robot giá rẻ có khả năng di chuyển tự động thấp. Hệ điều hành ROBO-HI bù đắp cho những điểm yếu.
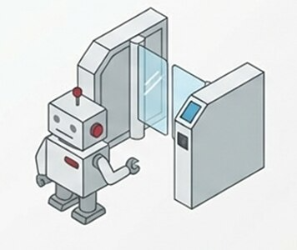
Xóa bỏ các rào cản vật lý.
Robot không thể vượt qua thang máy, cửa chớp hay cửa an ninh khi hoạt động độc lập, nhưng hệ điều hành kết nối với cơ sở hạ tầng để hỗ trợ công việc.
Xóa bỏ lo ngại về an ninh.
Trở thành hệ điều hành hỗ trợ và quản lý robot trên toàn thế giới, cho phép người dùng yên tâm triển khai mà không cần quan tâm đến quốc gia sản xuất robot (trừu tượng hóa phần cứng và quản lý an toàn).
Công nghệ ROBO-HI OS tích hợp AI vật lý.
AI vật lý là gì (định nghĩa của ROBO-HI OS)?
ROBO-HI OS coi sự tiến hóa của AI là một sự chuyển đổi từ "quản lý thông tin" sang "kiểm soát thế giới vật lý". Việc chuyển từ các công cụ truyền thông (do con người điều khiển và phán đoán) sang hệ thống tự động phán đoán và điều khiển thế giới vật lý (người, robot, thiết bị) là bản chất của AI vật lý.
Kiến trúc thực hiện AI vật lý: "Bộ não phân tán".
Đại não (đám mây): ROBO-HI OS với khả năng phán đoán và tính toán cao, kết nối với cơ sở hạ tầng, chỉ huy toàn bộ.
Tiểu não (biên): Robot vật lý điều khiển thời gian thực, phản ứng ngay lập tức bằng cảm biến và bộ truyền động.
Đại não trên đám mây hành động như nhạc trưởng của dàn nhạc, trong khi robot tại hiện trường (tiểu não) thực hiện ngay lập tức, đây là cốt lõi của AI vật lý của ROBO-HI. Phần mềm di chuyển tự động "IZAC" đã được triển khai trên đám mây trong 25 năm.
Lợi ích từ việc triển khai AI vật lý nhờ kiến trúc phân tán.
Sử dụng phần cứng giá rẻ: Ngay cả robot giá rẻ có khả năng di chuyển tự động thấp, ROBO-HI OS bù đắp cho những điểm yếu và nâng cao chức năng.
Vượt qua các rào cản vật lý: Thang máy, cửa chớp và cửa an ninh mà không thể vượt qua độc lập, nhưng hệ điều hành kết nối với cơ sở hạ tầng để xử lý.
Đảm bảo an ninh: Bằng cách trừu tượng hóa và quản lý phần cứng, đảm bảo triển khai an toàn không phụ thuộc vào quốc gia sản xuất robot.
Các ví dụ ứng dụng cụ thể của AI vật lý.
-
RoboVision (Ứng dụng điều khiển từ xa và xem camera AI robot)
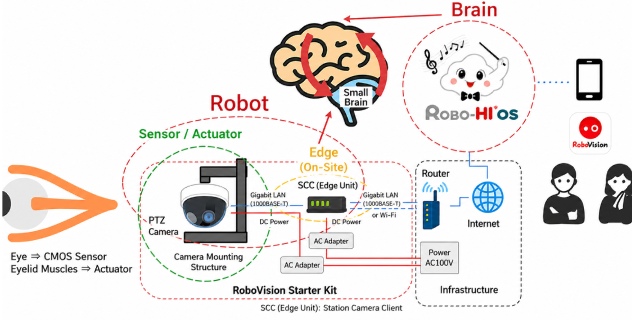
Đại não: ROBO-HI OS. Tiểu não: Camera PTZ + SCC. Mắt: Cảm biến CMOS. Cơ sở hạ tầng tầm nhìn mở rộng chức năng của "mắt" con người. AI vật lý nhận thức và kiểm soát không gian vật lý từ xa. -
EYECAN (Ứng dụng hướng dẫn trong nhà không cần GPS)
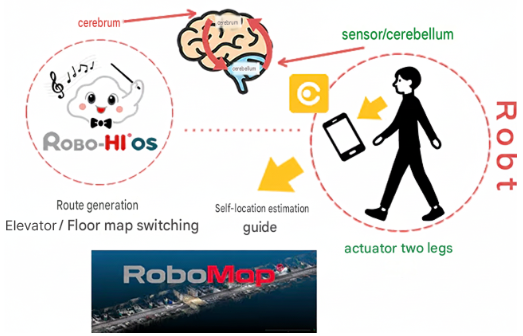
Đại não: ROBO-HI OS (tạo lộ trình, chuyển đổi bản đồ). Tiểu não: Con người + smartphone (ước lượng vị trí bản thân, hướng dẫn). Khái niệm "Con người đi bộ như một robot". AI vật lý tận dụng cơ thể con người như một thiết bị biên. -
HearTomo (Ứng dụng hiển thị tình trạng sức khỏe tim mạch)
Apple Watch × ROBO-HI OS. Sử dụng cảm biến sinh lý như một cơ sở hạ tầng. AI vật lý nắm bắt tình trạng cơ thể và cung cấp phản hồi sinh học.
Tóm tắt.
Công nghệ ROBO-HI OS là một hệ thống kết hợp giữa AI vật lý + AI đám mây và robot vật lý, tự động điều khiển hiện trường. Không chỉ là công cụ tự động hóa đơn thuần, mà ROBO-HI OS như một hệ điều hành thông minh trực tiếp điều khiển thế giới vật lý, tích hợp nhiều thiết bị vật lý khác nhau như camera, smartphone và thiết bị đeo mà con người đang sử dụng vào một hệ sinh thái.
Công nghệ ROBO-HI OS tích hợp AI vật lý.
Ứng dụng điều khiển từ xa và xem camera AI robot RoboVision.
Mục tiêu là mở rộng chức năng của mắt con người thông qua việc phổ biến cơ sở hạ tầng tầm nhìn.
- • Đại não = ROBO-HI OS
- • Tiểu não, cảm biến, bộ truyền động = Robot (Camera PTZ + SCC)
- • Mắt = Cảm biến CMOS
- • Cơ bắp ngoài = Bộ truyền động.
Ứng dụng hướng dẫn trong nhà không cần GPS EYECAN.
Mục tiêu là phổ biến cơ sở hạ tầng bản đồ 3D, với khái niệm "Con người đi bộ như một robot".
- • Đại não = ROBO-HI OS ⇒ Tạo lộ trình, chuyển đổi bản đồ thang máy/các tầng.
- • Tiểu não, cảm biến, bộ truyền động = Robot (Con người + smartphone) ⇒ Ước lượng vị trí bản thân và hướng dẫn.
Ứng dụng hiển thị tình trạng sức khỏe tim mạch HearTomo.
Mục tiêu là phổ biến cảm biến sinh lý.
Hiển thị tình trạng sức khỏe tim mạch và tâm trạng của con người cho chính họ, thúc đẩy sự hiểu biết. Điều này tạo ra hiệu ứng phản hồi sinh học, giúp con người nỗ lực cải thiện và cung cấp dịch vụ robot giao tiếp tinh tế.